Daftar Isi
- Pendahuluan: Memasuki Era Robotika
- Apa yang Dimaksud dengan Robot Pintar?
- Persiapan Komponen Utama (Hardware)
- Software dan Bahasa Pemrograman yang Digunakan
- Langkah demi Langkah Tutorial Terbaru Membuat Robot
- Menambahkan Kecerdasan Buatan (AI) pada Robot
- Tips Optimasi dan Troubleshooting
- Kesimpulan dan Langkah Berikutnya
Pendahuluan: Memasuki Era Robotika
Pernahkah Anda membayangkan memiliki asisten mekanis yang dapat bergerak sendiri di dalam rumah? Saat ini, teknologi tersebut bukan lagi sekadar impian fiksi ilmiah. Dengan perkembangan mikrokontroler yang semakin murah dan akses informasi yang terbuka lebar, siapa pun kini bisa belajar membuat robot sendiri. Dalam artikel ini, kita akan membahas secara mendalam mengenai robot pintar tutorial terbaru yang dirancang khusus untuk membantu Anda memahami dasar-dasar mekanika, elektronika, hingga pemrograman kecerdasan buatan dari nol.
Dunia otomasi terus berkembang pesat. Jika sepuluh tahun lalu membuat robot membutuhkan biaya jutaan rupiah dan laboratorium canggih, kini Anda cukup duduk di meja belajar dengan beberapa komponen modular. Belajar robotika bukan hanya soal merakit besi dan kabel, melainkan mengasah logika pemecahan masalah (problem solving) dan kreativitas yang sangat dibutuhkan di era industri 4.0. Mari kita mulai perjalanan ini dengan memahami apa sebenarnya yang membuat sebuah robot menjadi luar biasa.
Apa yang Dimaksud dengan Robot Pintar?
Sebelum masuk ke teknis, kita perlu mendefinisikan apa itu robot pintar. Berbeda dengan mesin manual yang hanya bekerja berdasarkan input saklar sederhana, robot pintar memiliki kemampuan untuk “merasakan”, “berpikir”, dan “bertindak”. Dalam robot pintar tutorial terbaru ini, kita akan fokus pada robot otonom yang mampu mengambil keputusan berdasarkan data sensor.
Sebuah robot pintar biasanya memiliki tiga sistem utama yang saling terintegrasi:
- Sistem Sensorik: Berfungsi sebagai indera robot untuk mendeteksi lingkungan (seperti mata atau telinga).
- Sistem Prosesor: Otak dari robot (mikrokontroler atau komputer mini) yang memproses data dari sensor.
- Sistem Aktuator: Bagian gerak yang memungkinkan robot berinteraksi secara fisik dengan dunia luar (motor, servo, atau lengan mekanis).
“Kecerdasan sebuah robot tidak terletak pada seberapa cepat ia bergerak, melainkan pada seberapa tepat ia merespons ketidakpastian di lingkungannya.”
Persiapan Komponen Utama (Hardware)
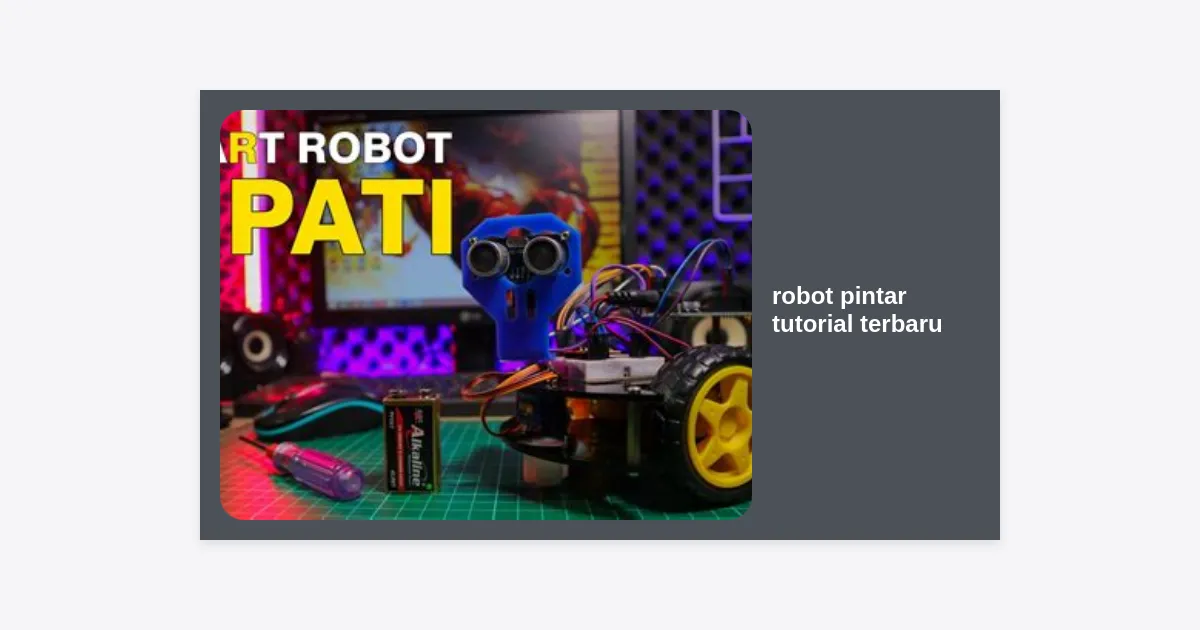
Untuk mengikuti panduan dalam robot pintar tutorial terbaru ini, Anda memerlukan beberapa perangkat keras dasar. Memilih komponen yang tepat sangat penting untuk memastikan proyek Anda berhasil tanpa kendala teknis yang berarti. Berikut adalah daftar belanja esensial bagi pemula:
1. Pengendali Utama (Controller)
Anda bisa memilih antara Arduino Uno yang sangat ramah pemula atau ESP32 jika ingin memiliki fitur Wi-Fi dan Bluetooth bawaan secara gratis. Untuk proyek yang lebih kompleks melibatkan pengenalan wajah, Raspberry Pi adalah pilihan yang jauh lebih bertenaga.
2. Sensor Jarak (Ultrasonic Sensor HC-SR04)
Sensor ini bekerja seperti radar kelelawar. Ia memancarkan gelombang ultrasonik dan menghitung waktu pantulannya untuk mengetahui jarak objek di depan robot. Tanpa sensor ini, robot Anda akan terus menabrak dinding.
3. Driver Motor dan Motor DC
Otak robot (Arduino) tidak bisa memberikan listrik yang cukup kuat untuk menggerakkan roda secara langsung. Oleh karena itu, kita membutuhkan Driver Motor L298N atau L293D sebagai jembatan daya antara baterai dan motor penggerak.
4. Chassis dan Sumber Daya
Gunakan chassis akrilik dua tingkat untuk meletakkan semua komponen. Untuk baterai, sangat disarankan menggunakan baterai Li-ion tipe 18650 karena memiliki arus yang stabil dibandingkan baterai kotak 9V biasa yang cepat habis.
Software dan Bahasa Pemrograman yang Digunakan
Banyak pemula merasa takut dengan pemrograman, padahal dengan robot pintar tutorial terbaru, metode coding telah dipermudah. Ada beberapa pilihan platform yang bisa Anda gunakan untuk memberikan “instruksi” kepada robot Anda:
Arduino IDE: Ini adalah standar industri untuk pemula. Menggunakan bahasa C++ yang telah disederhanakan. Ribuan perpustakaan (libraries) tersedia gratis di internet, sehingga Anda tidak perlu menulis kode dari nol.
MicroPython: Jika Anda menggunakan board seperti ESP32 atau Raspberry Pi Pico, Python adalah bahasa yang sangat ekspresif dan mudah dibaca. Menulis sepuluh baris kode di C++ seringkali hanya membutuhkan tiga baris di Python.
Blockly / Tinkercad: Bagi anak-anak atau mereka yang benar-benar baru, visual programming menggunakan blok (seperti menyusun puzzle) bisa menjadi langkah awal yang sangat efektif sebelum masuk ke teks kode yang rumit.
Langkah demi Langkah Tutorial Terbaru Membuat Robot
Berikut adalah prosedur praktis untuk membangun robot penghindar rintangan (Obstacle Avoiding Robot) yang merupakan standar emas dalam robot pintar tutorial terbaru untuk pemula.
Tahap 1: Perakitan Mekanis
Pasang motor DC pada chassis menggunakan baut yang disediakan. Pastikan roda terpasang kencang dan tidak goyang. Letakkan baterai di bagian tengah bawah untuk menjaga keseimbangan berat (center of gravity) agar robot tidak mudah terbalik saat bermanuver.
Tahap 2: Pengabelan (Wiring)
Hubungkan pin output dari sensor ultrasonik ke pin digital Arduino (misalnya pin 9 dan 10). Sambungkan driver motor ke pin PWM Arduino agar kita bisa mengatur kecepatan gerak roda. Pastikan kabel Ground (GND) dari semua komponen terhubung satu sama lain (common ground) agar sinyal listrik stabil.
Tahap 3: Penulisan Kode Program
Logika dasarnya sangat sederhana: Jika sensor mendeteksi benda lebih dekat dari 20cm, perintahkan robot untuk berhenti, mundur sedikit, lalu belok ke kanan. Jika jalanan kosong (jarak > 20cm), maka robot terus berjalan maju.
Contoh logika sederhana:
- Jarak > 20cm: DigitalWrite Motor_Kiri HIGH, Motor_Kanan HIGH.
- Jarak < 20cm: DigitalWrite Motor_Kiri LOW, Motor_Kanan LOW (Berhenti).
Menambahkan Kecerdasan Buatan (AI) pada Robot
Langkah selanjutnya dalam robot pintar tutorial terbaru adalah membuat robot yang tidak hanya bereaksi, tetapi bisa mengenali pola. Integrasi AI sederhana dapat dilakukan dengan menambahkan kamera modul (ESP32-CAM) atau sensor warna.
Dengan menggunakan teknik Computer Vision dasar, robot Anda bisa mengikuti garis (Line Follower) dengan sangat mulus menggunakan algoritma PID (Proportional-Integral-Derivative). Jika Anda menggunakan Raspberry Pi, Anda bahkan bisa menginstal pustaka OpenCV untuk membuat robot yang bisa mengikuti wajah pemiliknya ke mana pun melangkah.
Implementasi Kontrol Suara
Anda juga bisa menghubungkan modul Bluetooth (HC-05) ke sistem robot Anda. Dengan aplikasi smartphone sederhana, Anda dapat mengirimkan perintah suara seperti “Maju”, “Diam”, atau “Ambilkan minuman” yang diterjemahkan menjadi aksi mekanis oleh robot.
Tips Optimasi dan Troubleshooting
Banyak orang gagal saat mencoba robot pintar tutorial terbaru karena masalah sepele. Berikut adalah beberapa tips dari para ahli agar proyek Anda berjalan lancar:
- Cek Arus Baterai: Seringkali program sudah benar, tapi robot tidak bergerak. Hal ini biasanya karena baterai tidak mampu memberikan arus yang cukup untuk memutar roda (motor stall).
- Gunakan Kapasitor: Tambahkan kapasitor kecil pada pin power motor untuk menyerap lonjakan listrik (noise) yang bisa membuat Arduino tiba-tiba melakukan reset.
- Kalibrasi Sensor: Cahaya ruangan atau permukaan lantai yang mengkilap bisa memengaruhi pembacaan sensor inframerah atau ultrasonik. Selalu lakukan tes pembacaan serial monitor sebelum menjalankan robot di lantai.
- Manajemen Kabel: Kabel yang berantakan (spaghetti wiring) berisiko korsleting. Gunakan kabel ties atau selongsong kabel untuk merapikannya.
Kesimpulan dan Langkah Berikutnya
Membuat robot adalah kombinasi antara seni dan sains. Melalui panduan robot pintar tutorial terbaru ini, Anda telah mempelajari bahwa membangun teknologi bukanlah sesuatu yang mustahil dilakukan di rumah. Kunci utamanya adalah konsistensi dalam bereksperimen dan keberanian untuk menghadapi error saat debugging.
Sebagai langkah berikutnya, Anda bisa mencoba bergabung dengan komunitas robotika lokal atau mengikuti lomba robot tingkat nasional. Ingatlah bahwa setiap robot canggih yang Anda lihat hari ini bermula dari sebuah rangkaian sederhana yang mungkin sering mengalami kegagalan. Teruslah berkarya, teruslah memprogram, dan jadilah bagian dari masa depan teknologi Indonesia!
Ringkasan Poin Penting:
- Pilih mikrokontroler sesuai kebutuhan (Arduino untuk dasar, ESP32 untuk IoT).
- Gunakan sensor ultrasonik sebagai mata dasar robot.
- Pastikan manajemen daya (baterai) dikelola dengan baik.
- Jangan takut mencoba integrasi AI untuk meningkatkan fungsionalitas.